Umdrehen in der Luft
Hält man eine Katze auf dem Rücken und lässt sie los, hat sie sich im Bruchteil einer Sekunde umgedreht und landet auf den Füßen. Dieser Stellreflex sieht mühelos aus, hat Wissenschaftler aber lange beschäftigt. Seit 1894 wird die fallende Katze untersucht 1 – denn auf den ersten Blick scheint sie ein Gesetz der Physik zu brechen.
Das Problem ist der Drehimpuls. Eine fallende Katze hat nichts, wogegen sie sich abstoßen könnte: keinen Boden, keine Wand, nur Luft. Ohne Anstoß kann sich ihr Gesamtdrehimpuls nicht ändern. Lässt man die Katze ohne Drall los, ist ihr Drehimpuls null – und ein starrer Körper mit dem Drehimpuls null kann keine Drehung beginnen. Trotzdem dreht sich die Katze um 180°.
Die Lösung: Eine Katze ist nicht starr. Säugetiere richten sich auf, indem sie ihre Wirbelsäule verdrehen und beugen. Dadurch ändert sich, wie ihre Masse verteilt ist – ihr Trägheitsmoment 1. 1969 modellierten Thomas Kane und M. P. Scher die Katze als zwei Zylinder, vordere und hintere Körperhälfte, die an der Taille verbunden sind, und zeigten, dass sich ein solcher Körper mit dem Drehimpuls null umdrehen kann 2. Wasserspringer und Trampolinspringer nutzen dasselbe Prinzip, um sich in der Luft zu schrauben 3.
Die Drehung in vier Schritten
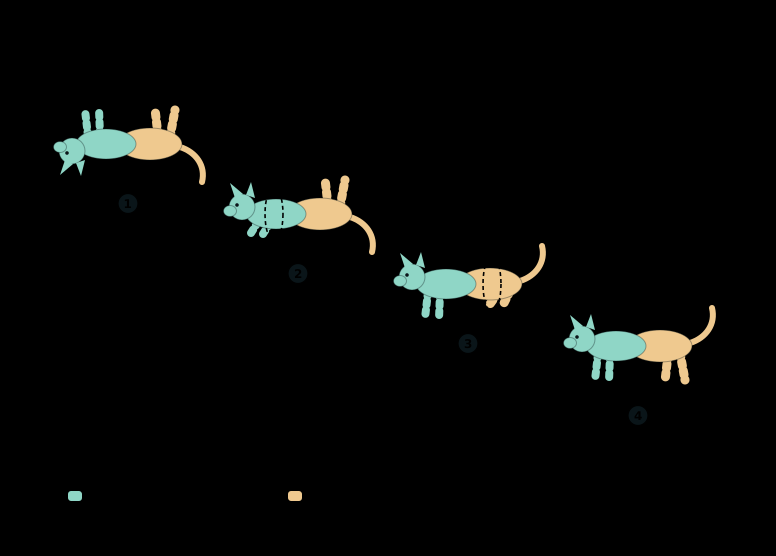
Eine vereinfachte Fassung des Manövers, „Anziehen und Drehen“ (Abb. 1):
- Auf dem Rücken. Die Katze fällt mit dem Rücken zum Boden. Ihr Gleichgewichtsorgan im Innenohr sagt ihr, wo unten ist 4.
- Vorne dreht. Die Katze zieht die Vorderbeine an und dreht ihre vordere Hälfte herum. Mit den Beinen nah am Körper dreht sich die vordere Hälfte leicht; die hintere Hälfte mit gestreckten Hinterbeinen dreht sich nur wenig zurück.
- Hinten folgt. Jetzt streckt die Katze die Vorderbeine und zieht die Hinterbeine an. Die hintere Hälfte dreht sich herum, die vordere dreht sich nur wenig zurück.
- Füße unten. Beide Hälften zeigen zum Boden, und die Katze streckt die Beine zur Landung.
In jedem Augenblick heben sich die Drehungen der beiden Hälften auf – der Gesamtdrehimpuls bleibt null. Echte Katzen beugen dabei zusätzlich ihren Körper an der Taille 1; das Zwei-Zylinder-Modell von Kane und Scher enthält diese Beugung 2.
Biologie-Linse: ein Reflex, der heranreift – und seine Grenzen
Kätzchen kommen nicht mit einem fertigen Stellreflex zur Welt. Er entwickelt sich in den ersten Lebenswochen und ist nach etwa 33 Tagen ausgereift. Cremieux und Kollegen verglichen normale Kätzchen mit Kätzchen, die von Geburt an blind waren: Beide entwickelten den Reflex im selben Tempo. Der Stellreflex wird also vor allem vom Vestibularsystem gesteuert, dem Gleichgewichtsorgan im Innenohr 4.
Der Schwanz spielt eine überraschend kleine Rolle. Zwischen Katzen mit und ohne Schwanz wurde kein Unterschied beim Aufrichten berichtet – die Drehung kommt aus der Wirbelsäule 1. Bei Geckos ist es umgekehrt: Ein Gecko, der auf den Rücken fällt, schwingt seinen großen Schwanz und dreht sich in etwa 106 ms um, damals (2008) die kürzeste Zeit, die für Tiere ohne Flügel berichtet wurde 1.
Vor Stürzen schützt der Reflex Katzen nicht. Tierärzte nennen die Verletzungen von Katzen, die von Gebäuden fallen, High-Rise-Syndrom. Von 132 Katzen, die innerhalb von fünf Monaten untersucht wurden, hatten 90 % Verletzungen am Brustkorb; etwa 30 % brauchten keine Behandlung, und 90 % der behandelten Katzen überlebten 5. Eine Studie mit 119 Katzen aus Zagreb fand eine mittlere Fallhöhe von vier Stockwerken; 96,5 % der Katzen überlebten, aber 46,2 % hatten Knochenbrüche an den Beinen, und Stürze aus dem siebten Stock oder höher führten zu schwereren Verletzungen 6. Die Landung auf den Füßen verteilt den Aufprall auf die Beine, hebt ihn aber nicht auf.
Physik-Linse: Drehimpuls und ein Körper, der seine Form ändert
Der Drehimpuls gibt an, wie stark sich ein Körper dreht. Für einen Körper, der sich um eine feste Achse dreht, ist er das Produkt aus seinem Trägheitsmoment I und seiner Winkelgeschwindigkeit ω:
Das Trägheitsmoment beschreibt, wie die Masse um die Achse verteilt ist: Masse weit weg von der Achse zählt viel mehr als Masse nah daran. Eine Katze mit gestreckten Beinen hat ein größeres Trägheitsmoment als eine Katze mit angezogenen Beinen.
Der Drehimpuls ändert sich nur, wenn ein Drehmoment auf den Körper wirkt. Die Schwerkraft zieht an jedem Teil der Katze, wirkt im freien Fall aber so, als griffe sie im Schwerpunkt an, und übt daher um ihn kein Drehmoment aus. Der Luftwiderstand ist in der kurzen Zeit, die die Katze zum Drehen braucht, gering. Also bleibt der Drehimpuls der Katze konstant – null, wenn man sie ohne Drall loslässt.
Wie kann sich ein Körper mit dem Drehimpuls null drehen? Ein starrer Körper kann es nicht: L = 0 bedeutet ω = 0. Eine Katze besteht aber aus Teilen, die sich gegeneinander drehen können. Dreht sich die vordere Hälfte in die eine Richtung, muss sich die hintere in die andere drehen, damit sich die Drehimpulse aufheben:
Die Hälfte mit dem kleineren Trägheitsmoment dreht sich stärker. Indem die Katze zuerst die Vorder- und dann die Hinterbeine anzieht, sorgt sie dafür, dass sich jede Hälfte beim Vorwärtsdrehen weit und beim Zurückdrehen nur wenig bewegt. Nach beiden Schritten hat sich die ganze Katze gedreht – obwohl L in jedem Augenblick null war. Wasserspringer und Trampolinspringer nutzen denselben Effekt: Sie können während eines Sprungs Schrauben und Salti einleiten, obwohl sich ihr Drehimpuls nicht ändert 3.
Mathematik-Linse: wie weit ein Zyklus die Katze dreht
Nimm die beiden Hälften des Modells „Anziehen und Drehen“. Eine Hälfte mit angezogenen Beinen hat das Trägheitsmoment Ia, mit gestreckten Beinen das größere Ig. Die Katze verdreht ihre Hälften um einen Winkel φ gegeneinander. Bei einem Gesamtdrehimpuls von null teilt sich der Winkel φ umgekehrt zu den Trägheitsmomenten auf:
Schritt 1 (Vorderbeine angezogen, Verdrehung um +φ): Die vordere Hälfte dreht sich um φ · Ig / (Ia + Ig). Schritt 2 (Hinterbeine angezogen, Rückdrehung um −φ): Die vordere Hälfte dreht sich nur um φ · Ia / (Ia + Ig) zurück. Nach einem Zyklus bleibt – für vordere und hintere Hälfte gleich –
Daraus folgen direkt zwei Ergebnisse. Ändert die Katze ihre Form nicht (Ig = Ia), dreht sie sich überhaupt nicht. Und je stärker sich das Trägheitsmoment ändert, desto mehr bringt jeder Zyklus: Mit Ig = 3 Ia und φ = 180° dreht ein Zyklus die Katze um 180° · 2/4 = 90°.
Wie tief fällt die Katze dabei? Im freien Fall beträgt die Fallhöhe nach der Zeit t
Dauerte eine Drehung 0,3 s – ein angenommener Wert zur Veranschaulichung –, fiele die Katze ½ · 9,81 m/s² · (0,3 s)2 ≈ 44 cm, bevor ihre Füße nach unten zeigen. Weil h mit dem Quadrat der Zeit wächst, braucht eine doppelt so lange Drehung die vierfache Höhe.
Informatik-Linse: eine Drehung ohne Drall simulieren
Kann sich ein Körper wirklich um 180° drehen, während sein Drehimpuls in jedem Schritt null ist? Das Programm unten simuliert das Modell „Anziehen und Drehen“ aus der Mathematik-Linse in kleinen Zeitschritten. Es prüft in jedem Schritt den Gesamtdrehimpuls, zählt, wie viele Zyklen die Katze braucht, um auf den Füßen zu landen, und berechnet, wie tief sie dabei fällt. Die Trägheitsmomente und die Dauer einer Verdrehung sind angenommene Werte zur Veranschaulichung, keine Messungen.
import numpy as np
import matplotlib.pyplot as plt

# Zwei Hälften der Katze drehen sich um dieselbe Achse (die Wirbelsäule), Modell „Anziehen und Drehen“.
I_TUCKED = 1.0      # Trägheitsmoment einer Hälfte mit angezogenen Beinen (relative Einheiten)
I_EXTENDED = 3.0    # dieselbe Hälfte mit gestreckten Beinen – angenommen 3-mal größer
TWIST = 180.0       # wie weit sich die vordere gegen die hintere Hälfte pro Schritt verdreht (Grad)
STEP_TIME = 0.1     # Dauer einer Verdrehung (s), angenommen
G = 9.81            # Fallbeschleunigung (m/s²)


def twist(i_front, i_rear, d_relative):
    """Die Hälften um d_relative gegeneinander verdrehen, bei Gesamtdrehimpuls null.
    I_v·Δθ_v + I_h·Δθ_h = 0 und Δθ_v − Δθ_h = d_relative ergeben die Drehung jeder Hälfte."""
    d_front = d_relative * i_rear / (i_front + i_rear)
    d_rear = -d_relative * i_front / (i_front + i_rear)
    return d_front, d_rear


# Ein Zyklus: (1) Vorderbeine angezogen, vordere Hälfte drehen; (2) Hinterbeine angezogen, zurückdrehen.
steps = [(I_TUCKED, I_EXTENDED, +TWIST), (I_EXTENDED, I_TUCKED, -TWIST)]
front, rear, time = [0.0], [0.0], [0.0]
largest_momentum = 0.0
for cycle in range(2):
    for i_front, i_rear, d_relative in steps:
        for _ in range(50):                     # jede Verdrehung in 50 kleinen Schritten
            d_front, d_rear = twist(i_front, i_rear, d_relative / 50)
            rate_front, rate_rear = d_front / (STEP_TIME / 50), d_rear / (STEP_TIME / 50)
            largest_momentum = max(largest_momentum, abs(i_front * rate_front + i_rear * rate_rear))
            front.append(front[-1] + d_front)
            rear.append(rear[-1] + d_rear)
            time.append(time[-1] + STEP_TIME / 50)

per_cycle = front[100]
print(f"größter Gesamtdrehimpuls während der Drehung: {largest_momentum:.3f}")
if abs(per_cycle) < 1e-6:
    print("Drehung pro Zyklus: 0° – ohne Formänderung kann sich die Katze nicht drehen")
else:
    cycles = 180.0 / per_cycle
    fall_time = cycles * 2 * STEP_TIME
    print(f"Drehung pro Zyklus: {per_cycle:.1f}° (vordere und hintere Hälfte gleich)")
    print(f"nötige Zyklen, um auf den Füßen zu landen (180°): {cycles:.1f}")
    print(f"benötigte Zeit: {fall_time:.2f} s  →  sie fällt dabei {0.5 * G * fall_time**2 * 100:.0f} cm")

time = np.array(time)
plt.rcParams["font.size"] = 13      # große Schrift: Das Diagramm bleibt auf dem Handy lesbar
fig, ax = plt.subplots(figsize=(6.4, 5.2), layout="constrained")
for k in range(4):                      # die Schritte mit angezogenen Vorderbeinen grau hinterlegen
    if k % 2 == 0:
        ax.axvspan(k * STEP_TIME, (k + 1) * STEP_TIME, color="0.92")
ax.plot(time, front, lw=2.5, label="vordere Hälfte")
ax.plot(time, rear, "--", lw=2.5, label="hintere Hälfte")
ax.axhline(180, color="gray", lw=1, ls=":")
ax.text(0.005, 186, "Füße unten (180°)", color="dimgray", fontsize=11)
ax.text(0.205, -52, "grau: Vorderbeine\nangezogen", color="dimgray", fontsize=11)
ax.set_xlabel("Zeit (s)")
ax.set_ylabel("Drehung um die Wirbelsäule (Grad)")
ax.set_title("Formänderung dreht die Katze – ohne Drall")
ax.set_ylim(-60, 230)
ax.legend(loc="lower right")
plt.show()
Ausgabe · das gibt der Code aus, bei jedem Build neu ausgeführt
größter Gesamtdrehimpuls während der Drehung: 0.000
Drehung pro Zyklus: 90.0° (vordere und hintere Hälfte gleich)
nötige Zyklen, um auf den Füßen zu landen (180°): 2.0
benötigte Zeit: 0.40 s  →  sie fällt dabei 78 cm
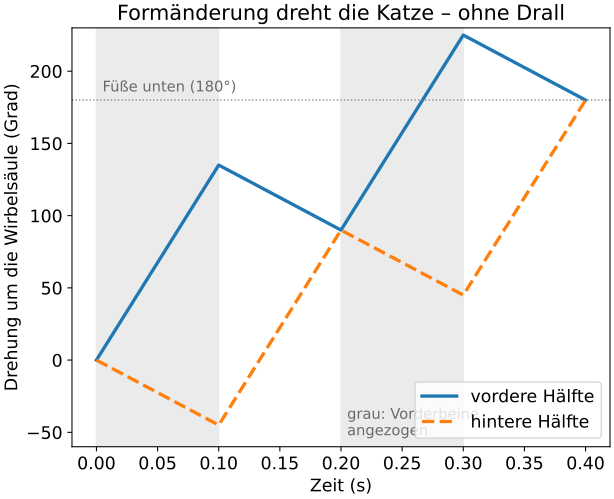
Was das Ergebnis lehrt:
- Drehimpuls null, Drehung um 180°. Der größte Gesamtdrehimpuls während des ganzen Manövers ist 0,000 – und doch haben sich nach zwei Zyklen beide Hälften um 180° gedreht. Jeder Zyklus dreht die Katze um 90,0°, genau wie die Formel der Mathematik-Linse vorhersagt.
- Vorwärts weit, zurück wenig. Im Diagramm bewegt sich jede Hälfte weit, solange ihre eigenen Beine angezogen sind, und nur wenig zurück, solange sie gestreckt sind. In dieser Asymmetrie steckt der ganze Trick.
- Das Modell ist langsamer als eine Katze. Mit den angenommenen 0,1 s pro Verdrehung braucht das Modell 0,40 s und fällt dabei etwa 78 cm. Echte Katzen beugen beim Verdrehen zusätzlich den Körper 1 und brauchen daher möglicherweise weniger Zeit und Höhe als dieses Modell – seine Zahlen sind eine Veranschaulichung, keine Messung.
Zwei Programmierideen lohnen einen Blick:
- Ein Erhaltungssatz als Test. Das Programm nimmt nicht einfach an, dass der Drehimpuls null ist – es berechnet in jedem Schritt Ivorneωvorne + Ihintenωhinten und meldet den größten Wert. Ein physikalisches Gesetz innerhalb der Simulation zu prüfen, deckt Fehler früh auf.
- Schutz vor Division durch null. Ändern die Hälften nie ihre Form, ist die Drehung pro Zyklus null, und „nötige Zyklen“ wäre unendlich. Das Programm erkennt diesen Fall und sagt es, statt Unsinn auszugeben.
Probier es selbst – jede Änderung ist eine Zeile:
- Setze
I_EXTENDED = 6.0: Eine stärkere Formänderung dreht die Katze um 128,6° pro Zyklus; sie braucht 1,4 Zyklen und 0,28 s und fällt nur 38 cm. - Setze
I_EXTENDED = 1.0: Das Anziehen der Beine ändert nichts – das Programm meldet, dass sich die Katze ohne Formänderung nicht drehen kann. - Setze
TWIST = 90.0: Eine kleinere Verdrehung dreht die Katze nur um 45,0° pro Zyklus; sie braucht 4,0 Zyklen und 0,80 s und fällt 314 cm.
Getestete Ausgabe mit I_EXTENDED = 6.0
größter Gesamtdrehimpuls während der Drehung: 0.000
Drehung pro Zyklus: 128.6° (vordere und hintere Hälfte gleich)
nötige Zyklen, um auf den Füßen zu landen (180°): 1.4
benötigte Zeit: 0.28 s  →  sie fällt dabei 38 cm
Getestete Ausgabe mit I_EXTENDED = 1.0
größter Gesamtdrehimpuls während der Drehung: 0.000
Drehung pro Zyklus: 0° – ohne Formänderung kann sich die Katze nicht drehen
Getestete Ausgabe mit TWIST = 90.0
größter Gesamtdrehimpuls während der Drehung: 0.000
Drehung pro Zyklus: 45.0° (vordere und hintere Hälfte gleich)
nötige Zyklen, um auf den Füßen zu landen (180°): 4.0
benötigte Zeit: 0.80 s  →  sie fällt dabei 314 cm
Eine echte Katze hat weit mehr Gelenke als zwei Hälften. Ara Arabyan und Derliang Tsai bauten ein Modell eines fallenden Tiers mit vielen Segmenten und Gelenken und steuerten es in zwei Stufen: erst so schnell wie möglich drehen, dann den Körper ruhig zur Schwerkraft ausrichten. Ihr Regelungsschema ermittelt die Abfolge der Bewegungen selbst und enthält Lernfunktionen 7.
Physical-AI-Linse: Roboter, die sich in der Luft drehen
Ein Roboter, der springt, fällt oder im Weltraum schwebt, hat das Problem der Katze: Er kann sich nirgends abstoßen, muss aber richtig herum landen. Zwei Lösungen aus der Biologie werden nachgebaut.
Ein aktiver Schwanz. Geckos drehen sich in der Luft um, indem sie ihren Schwanz schwingen; diese Beobachtung inspirierte einen aktiven Schwanz für einen Kletterroboter 1. Thomas Libby, Robert Full und Kollegen zeigten, dass springende Eidechsen ihren Schwanz schwingen, um Drehimpuls vom Körper auf den Schwanz umzuleiten. Sie bauten einen eidechsengroßen Roboter mit aktivem Schwanz, der seinen Körper mithilfe von Sensorrückmeldung waagrecht hielt, während er über eine Rampe hinausfuhr 8.
Beine statt Schwanz. Nikita Rudin, Marco Hutter und Kollegen trainierten mit bestärkendem Lernen (Deep Reinforcement Learning) ein neuronales Netz, das den springenden vierbeinigen Roboter SpaceBok steuert – und dabei wie eine Katze nur die Beine nutzt, um den Körper in der Luft zu drehen. Die Steuerungen wurden in der Simulation für Himmelskörper mit geringer Schwerkraft trainiert und dann auf den echten Roboter übertragen, auf einem Versuchsstand für zweidimensionale Experimente in Mikrogravitation. Dort sprang und landete er immer wieder 9.
Für Physical AI – verkörperte künstliche Intelligenz – lehrt die fallende Katze, dass die Bewegung des Körpers selbst die Steuerung sein kann. Kein Motor drückt gegen den Boden, kein Triebwerk zündet – Masse im richtigen Moment zu verlagern genügt, um die Ausrichtung zu ändern. Lernende Systeme wie die Steuerung von SpaceBok entdecken solche Bewegungsabfolgen durch Ausprobieren in der Simulation. Ein Vergleich mit Kätzchen ist nur eine Analogie: Ihr Reflex reift innerhalb von etwa 33 Tagen heran 4, doch wie er sich entwickelt, ist eine andere Frage als die, wie ein Roboter lernt.
Von Katzen zu Wasserspringern und Robotern
Die fallende Katze zeigt: Erhaltungssätze begrenzen, was ein Körper kann, aber nicht, wie geschickt er sich innerhalb dieser Grenzen bewegt. Ein Körper, der seine Form ändert, kann sich ohne Hilfe von außen neu ausrichten – ein Prinzip, das Katzen, Geckos 1, Wasserspringer 3 und Laufroboter 9 teilen.
Offene Fragen bleiben. Wie das Nervensystem die vielen Gelenke von Wirbelsäule und Beinen so schnell koordiniert, wird noch modelliert 7. Und für Katzen selbst ist der beste Schutz einfach: Der Reflex hilft, aber gesicherte Fenster und Balkone verhindern die Verletzungen des High-Rise-Syndroms 5 6.
Häufige Fragen
Wie landen Katzen immer auf den Füßen?
Eine fallende Katze spürt mit ihrem Gleichgewichtsorgan, wo oben und unten ist, und dreht ihren Körper in zwei Schritten. Zuerst zieht sie die Vorderbeine an und dreht die vordere Körperhälfte herum, während sich die hintere Hälfte mit gestreckten Hinterbeinen nur wenig zurückdreht. Dann zieht sie die Hinterbeine an und holt die hintere Hälfte nach. Weil jede Hälfte im richtigen Moment ihr Trägheitsmoment ändert, dreht sich die Katze um, obwohl ihr Gesamtdrehimpuls null bleibt.
Verletzt eine fallende Katze nicht die Drehimpulserhaltung?
Nein. Ein starrer Körper ohne Drehimpuls kann keine Drehung beginnen. Eine Katze ist aber nicht starr: Sie kann ihre Wirbelsäule verdrehen und beugen und ihre Beine bewegen. Die Drehungen ihrer Teile heben sich in jedem Augenblick auf, sodass der Gesamtdrehimpuls null bleibt – und doch ist die Katze am Ende anders ausgerichtet. Wasserspringer und Trampolinspringer nutzen dasselbe Prinzip, um sich in der Luft zu schrauben.
Brauchen Katzen ihren Schwanz, um auf den Füßen zu landen?
Nein. Zwischen Katzen mit und ohne Schwanz wurde kein Unterschied berichtet; die Drehung entsteht durch Verdrehen und Beugen des Körpers. Bei Geckos ist es anders: Sie schwingen ihren großen Schwanz, um sich umzudrehen, und schaffen das in etwa einer Zehntelsekunde – bis 2008 die kürzeste berichtete Zeit für das Aufrichten in der Luft bei Tieren ohne Flügel.
Ab welchem Alter können sich Kätzchen in der Luft aufrichten?
Kätzchen entwickeln den Stellreflex in ihren ersten Lebenswochen; nach etwa 33 Tagen ist er ausgereift. Kätzchen, die von Geburt an blind waren, entwickeln ihn im selben Tempo wie sehende Kätzchen. Das zeigt, dass der Reflex vor allem vom Gleichgewichtsorgan im Innenohr gesteuert wird.
Sind Katzen sicher, wenn sie aus dem Fenster fallen?
Nein. In einer Studie mit 132 Katzen nach Stürzen von hohen Gebäuden hatten 90 Prozent Verletzungen am Brustkorb, viele außerdem Gesichtsverletzungen oder Knochenbrüche. In einer anderen Studie mit 119 Katzen überlebten die meisten, doch fast die Hälfte hatte Beinbrüche, und Stürze aus dem siebten Stock oder höher führten zu schwereren Verletzungen. Gesicherte Fenster und Balkone schützen Katzen besser als jeder Reflex.
Quellen
- Jusufi, A., Goldman, D. I., Revzen, S., Full, R. J. (2008). Active tails enhance arboreal acrobatics in geckos. Proceedings of the National Academy of Sciences 105, 4215–4219. doi:10.1073/pnas.0711944105 · Open Access
- Kane, T. R., Scher, M. P. (1969). A dynamical explanation of the falling cat phenomenon. International Journal of Solids and Structures 5, 663–670. doi:10.1016/0020-7683(69)90086-9
- Frohlich, C. (1979). Do springboard divers violate angular momentum conservation?. American Journal of Physics 47, 583–592. doi:10.1119/1.11759
- Cremieux, J., Veraart, C., Wanet, M. C. (1984). Development of the air righting reflex in cats visually deprived since birth. Experimental Brain Research 54, 564–566. doi:10.1007/BF00235481
- Whitney, W. O., Mehlhaff, C. J. (1987). High-rise syndrome in cats. Journal of the American Veterinary Medical Association 191, 1399–1403. doi:10.2460/javma.1987.191.11.1399
- Vnuk, D., Pirkić, B., Matičić, D., Radišić, B., Stejskal, M., Babić, T., Kreszinger, M., Lemo, N. (2004). Feline high-rise syndrome: 119 cases (1998–2001). Journal of Feline Medicine and Surgery 6, 305–312. doi:10.1016/j.jfms.2003.07.001 · Open Access
- Arabyan, A., Tsai, D. (1998). A distributed control model for the air-righting reflex of a cat. Biological Cybernetics 79, 393–401. doi:10.1007/s004220050488
- Libby, T., Moore, T. Y., Chang-Siu, E., Li, D., Cohen, D. J., Jusufi, A., Full, R. J. (2012). Tail-assisted pitch control in lizards, robots and dinosaurs. Nature 481, 181–184. doi:10.1038/nature10710
- Rudin, N., Kolvenbach, H., Tsounis, V., Hutter, M. (2022). Cat-like jumping and landing of legged robots in low gravity using deep reinforcement learning. IEEE Transactions on Robotics 38, 317–328. doi:10.1109/TRO.2021.3084374 · Open Access
Text und Abbildungen: CC BY-SA 4.0. Fehler gefunden? Issue eröffnen oder den Artikel auf GitHub bearbeiten.