Die Biene, die „nicht fliegen konnte“
1934 schlossen A. Magnan und A. Sainte-Laguë aus einer einfachen Rechnung, dass der Flug der Bienen „unmöglich“ sei. Seitdem stehen Bienen für die Kluft zwischen aerodynamischer Theorie und lebenden Tieren 1. Die Rechnung war falsch – aber sie wies auf etwas Wahres hin: Ein Insektenflügel, im Windkanal in gleichmäßiger Strömung getestet, erzeugt zu wenig Auftrieb, um das Tier zu tragen 1. Typischerweise erzeugen Insektenflügel 2- bis 3-mal mehr Auftrieb, als die herkömmliche Aerodynamik erklären kann 2.
Insekten fliegen trotzdem, und zwar mit erstaunlichen Frequenzen. Eine Honigbiene mit 9,7 mm langen Flügeln schlägt sie etwa 230-mal pro Sekunde; eine viel kleinere Taufliege schlägt ihre 2,5 mm langen Flügel etwa 200-mal pro Sekunde 1. Über mehr als 150 Arten reichen die Flügelschlagfrequenzen von 6 Schlägen pro Sekunde bei einem Schmetterling, dem Grünaderweißling, bis zu 480 bei der Gelbfiebermücke 3.
Dieser Artikel erklärt, woher der fehlende Auftrieb kommt, wie Fliegen mit einem eingebauten Kreisel das Gleichgewicht halten, warum kleine Flieger schneller schlagen müssen – und warum Ingenieurinnen und Ingenieure, die Roboterinsekten bauen, auf dieselbe Physik stoßen. Mit der Größe ihrer Welt liegen Insekten zwischen zwei anderen Artikeln dieser Seite: dem Bakterium, für das sich Wasser wie Honig anfühlt (Schwimmen in Honig), und uns.
Ein Flügelschlag in vier Schritten
Ein schwebendes Insekt schlägt seine Flügel nicht auf und ab wie ein Vogel im Streckenflug. Beim „normalen Schweben“, wie Torkel Weis-Fogh es nannte, schlagen die Flügel fast waagerecht vor und zurück 4:
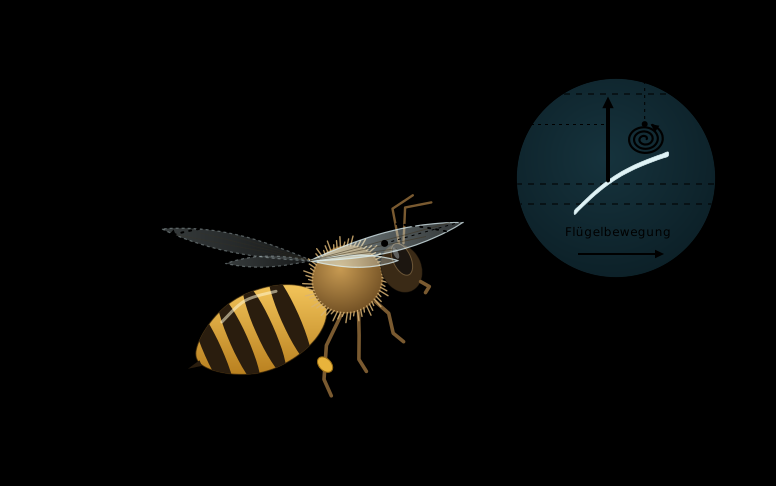
- Vorschlag. Der Flügel streicht unter steilem Anstellwinkel nach vorn. Die Luft löst sich an der Vorderkante ab und rollt sich auf der Oberseite zu einem Vorderkantenwirbel auf, der während des Schlags haften bleibt – ein „verzögerter Strömungsabriss“ 5 6.
- Umkehr. Am Ende des Schlags bremst der Flügel ab und dreht sich rasch um seine Längsachse, sodass auf dem Rückweg dieselbe Kante vorn liegt. Die Drehung selbst erzeugt zusätzliche Kraft 5.
- Rückschlag. Der umgedrehte Flügel streicht zurück; wieder bildet sich ein Vorderkantenwirbel, und der Flügel erzeugt Auftrieb.
- Begegnung mit dem eigenen Nachlauf. Nach der nächsten Umkehr bewegt sich der Flügel durch die Luft, die er gerade in Bewegung gesetzt hat, und gewinnt daraus Kraft („Wake Capture“) 5.
Biologie-Linse: ein Flugmotor und ein Kreisel
Zwei Arten zu schweben. Nicht alle Insekten schlagen ihre Flügel auf dieselbe Weise. Taufliegen schwingen ihre Flügel über einen großen Winkel von 145–165°. Honigbienen nutzen kurze Schläge von etwa 90° bei einer hohen Frequenz von etwa 230 Hz – und sie gewinnen einen großen Teil ihrer Kraft an den Umkehrpunkten, aus instationären Effekten wie der schnellen Drehung des Flügels, der Beschleunigung der Luft und dem Zusammenspiel mit dem eigenen Nachlauf 1. Douglas Altshuler und Kollegen ließen Honigbienen in Heliox schweben, einem atembaren Gemisch aus Sauerstoff und Helium, das nur etwa ein Drittel so dicht ist wie Luft. Die Bienen hielten ihre Flügelschlagfrequenz fast konstant und machten ihre Schläge stattdessen fast 50 % weiter 1.
Ein Motor, der von selbst läuft. Hunderte Kontraktionen pro Sekunde fallen einem gewöhnlichen Muskel schwer, denn er braucht für jede Kontraktion einen Nervenimpuls. Manche Insekten nutzen stattdessen eine besondere Art von Flugmuskel: asynchrone Muskeln, bei denen elektrische und mechanische Aktivität nicht im Gleichtakt sind. Ein solcher Muskel wird verzögert aktiviert, wenn er gedehnt wird, und deaktiviert, wenn er sich verkürzt; von einer gleichmäßigen Folge von Nervenimpulsen angetrieben, kann er in einem schwingenden System immer wieder Arbeit leisten 7. Nach Deakins Analyse brauchen Insekten mit kleinen Flügeln und schweren Körpern wie Bienen solche Muskeln, um die nötigen Frequenzen zu erreichen 3. Und weil die Flügel an jedem Umkehrpunkt beschleunigt und abgebremst werden müssen, sind die meisten Insekten auf ein wirksames elastisches System im Thorax angewiesen, das die Energie der Flügelbewegung speichert und zurückgibt 4.
Ein Kreisel aus Hinterflügeln. Fliegen (Diptera) haben nur ein Flügelpaar. Ihre Hinterflügel haben sich zu Halteren entwickelt, auch Schwingkölbchen genannt: kleinen, hantelförmigen Organen mit Sinnesorganen an ihrer Basis 8. Eine Haltere schwingt um etwa 150° auf und ab, mit einer Frequenz, die ihre eigene mechanische Resonanz bestimmt 9. Dreht sich der Körper der Fliege, wirken auf die schwingende Haltere Kreisel- oder Corioliskräfte quer zu ihrer Schwingung, und die Sinnesorgane an ihrer Basis erfassen sie 9 8. Michael Dickinson schwenkte eine Flugarena mit Taufliegen darin hin und her: Die Fliegen antworteten mit ausgleichenden Änderungen ihrer Flügelschläge, und diese Reflexe verschwanden, wenn die Halteren entfernt wurden 8. Schon 1948 fotografierte John Pringle eine Fliege ohne Halteren im freien Flug – sie zeigte die spiralförmige Instabilität, die man bei einer Fliege erwartet, die ihre Drehungen nicht stabilisieren kann 9.
Bienen haben keine Halteren, und wie sie aufrecht bleiben, ist nicht sicher bekannt. Ein Vorschlag sind die Ocellen, drei einfache Lichtsensoren oben auf dem Kopf, die die Helligkeit des Himmels messen; Schwärmer dagegen spüren Drehungen mit ihren schwingenden Antennen, nach einem ähnlichen Prinzip wie die Halteren 10.
Physik-Linse: zwischen Honig und Luft
Wo Insekten in der Welt der Strömungen leben. Die Reynolds-Zahl Re = ρ v L / η vergleicht Trägheitskräfte mit Zähigkeitskräften (siehe Schwimmen in Honig). Ein Bakterium schwimmt bei etwa 10−5: Die Zähigkeit herrscht, die Trägheit spielt keine Rolle. Ein schwimmender Mensch erreicht Millionen. Insekten liegen dazwischen: In einem Datensatz von mehr als 150 Arten gehört der niedrigste Wert, etwa 8, zu einer kleinen Blattlaus; abgesehen von einigen Blattläusen und Mottenschildläusen sind Werte über 100 – typisch um 1.000 – die Regel 3. Die winzige Wespe Encarsia formosa fliegt bei Re = 10–20 4, eine Taufliege bei 100–200 11. In diesem mittleren Bereich zählen beide Kräfte: Die Luft ist zäh genug, um die Leistung gewöhnlicher Flügel zu verderben, aber der Körper des Insekts hat noch Trägheit. Wenn eine Taufliege eine Kurve fliegt, bestimmt die Trägheit, nicht die Reibung, die Flugdynamik ihres Körpers 12.
Der Vorderkantenwirbel. 1996 machten Charles Ellington und Kollegen die Strömung um die Flügel des Tabakschwärmers Manduca sexta sichtbar, zusammen mit einem großen mechanischen Modell eines Schlagflügels, dem „Flapper“. Beim Abschlag fanden sie einen kräftigen Vorderkantenwirbel, stark genug, um den hohen Auftrieb zu erklären. Er entsteht durch dynamischen Strömungsabriss und läuft spiralförmig zur Flügelspitze hinaus, mit einer Geschwindigkeit entlang der Spannweite, die der Schlaggeschwindigkeit vergleichbar ist; die Strömung ähnelt dem kegelförmigen Wirbel an einem Deltaflügel, und die Strömung entlang der Spannweite stabilisiert den Wirbel 6. An einem nicht schlagenden Flügel würde sich der Wirbel bei so steilem Winkel in den Nachlauf ablösen; am schlagenden Insektenflügel bleibt er stabil haften und verstärkt die Kräfte erheblich 13. Sogar Modellflügel eines Schwärmers, die sich einfach wie ein Propeller drehen, erzeugen dank dieses Wirbels hohe Kraftbeiwerte 14.
Drehung und Wake Capture. Michael Dickinson, Fritz-Olaf Lehmann und Sanjay Sane beschrieben drei zusammenwirkende Mechanismen: den verzögerten Strömungsabriss während der Schläge sowie Rotationszirkulation und Wake Capture an den Umkehrpunkten. Die beiden Rotationsmechanismen geben dem Insekt außerdem ein wirksames Mittel, Größe und Richtung seiner Flugkräfte beim Steuern zu verändern 5.
Clap-and-Fling. Manche Insekten führen ihre Flügel über dem Körper zusammen und schleudern sie dann auf wie ein Buch. Weis-Fogh entdeckte diesen Mechanismus 1973 bei Encarsia formosa: Bei ihrer niedrigen Reynolds-Zahl braucht die Wespe einen Auftriebsbeiwert von 2 oder 3, den die stationäre Aerodynamik nicht liefern kann. Das Aufschleudern baut die Zirkulation um jeden Flügel schon vor dem Abschlag auf, und der Auftrieb entsteht fast sofort 4. An einem Modellflügel der Taufliege erhöhte Clap-and-Fling den Gesamtauftrieb um bis zu 17 %, aber nur, wenn sich die Flügel bis auf 10–12° näherten 11. Die meisten Insekten verlassen sich jedoch auf den Vorderkantenwirbel 2.
Mathematik-Linse: warum kleine Flieger schneller schlagen
Der Auftrieb eines bewegten Flügels. Ein Flügel der Fläche S, der sich mit der Geschwindigkeit U durch Luft der Dichte ρ bewegt, erzeugt den Auftrieb
Dabei ist CL der Auftriebsbeiwert, eine Zahl, die beschreibt, wie gut der Flügel geformt und angestellt ist. Ein Schlagflügel der Länge R, der mit der Frequenz f über den Schlagwinkel Φ schwingt, bewegt seine Spitze im Mittel mit U = 2 Φ R f – zwei Schläge pro Flügelschlag. Die aerodynamischen Kräfte wachsen deshalb mit dem Quadrat der Spitzengeschwindigkeit, und die ist ein Produkt aus Schlagamplitude, Flügelschlagfrequenz und Flügellänge 1.
Das Quadrat-Kubik-Gesetz. Nun verkleinern wir ein Insekt, ohne seine Form zu ändern: Jede Länge wird mit einem Faktor k multipliziert. Die Masse – und mit ihr das Gewicht W – sinkt mit dem Volumen, also wie k3; die Flügelfläche sinkt nur wie k2. Zum Schweben muss der Auftrieb das Gewicht tragen:
Die Flügel eines kleineren Insekts dürfen sich langsamer bewegen, aber weil sie so kurz sind, müssen sie schneller schlagen. Eine Honigbiene, auf die halbe Länge geschrumpft, bräuchte die √2 ≈ 1,41-fache Frequenz: etwa 325 statt 230 Schläge pro Sekunde.
Was die Daten sagen. Echte Insekten sind keine maßstäblichen Modelle voneinander – Zweiflügler sind anders gebaut als Schmetterlinge. Der Mathematiker Michael Deakin leitete mit einer Dimensionsanalyse eine Formel für die Flügelschlagfrequenz n aus der Masse m und der Flügelfläche A her und prüfte sie an mehr als 150 Arten 3:
Diese Formel erklärt 75 % der Unterschiede in den gemessenen Frequenzen; die Masse allein tut es nicht – bei Schmetterlingen gibt es keinen signifikanten Zusammenhang zwischen Masse und Flügelschlagfrequenz 3. Für Insekten gleicher Form gilt m ∝ k3 und A ∝ k2, also √m/A ∝ k−1/2 – dasselbe Gesetz wie oben. Honigbiene und Taufliege zeigen die Grenzen von „gleicher Form“: Mit viermal kürzeren Flügeln müsste die Fliege mit etwa 450 Hz schlagen, sie kommt aber mit 200 Hz aus – unter anderem, indem sie ihre Flügel über den 1,6- bis 1,8-fachen Winkel schwingt 1. Der Rest der Lücke liegt in dem, was das einfache Skalierungsgesetz übergeht: Die beiden Insekten sind nicht gleich gebaut.
Leistung und Gewicht. Wie viel Leistung kostet das Schweben pro Newton Gewicht? Eine einfache Abschätzung behandelt die schlagenden Flügel wie einen Rotor, der Luft nach unten drückt: Die Leistung pro Gewicht ist dann die Geschwindigkeit des Abwinds, und die wächst mit der Wurzel aus dem Gewicht pro überstrichener Fläche, √(W/ρ Aüberstrichen) ∝ k1/2. Auf dem Papier sollten kleine Flieger also billiger schweben. In Wirklichkeit wird die Luft für sie „zäher“: Das Verhältnis von Auftrieb zu Widerstand eines Flügels verschlechtert sich bei niedrigen Reynolds-Zahlen, und Weis-Fogh fand, dass die aerodynamische Leistung schwebender Tiere – zwischen 1,3 und 4,7 W pro Newton Gewicht – nicht systematisch mit der Größe variiert 4. Bei der Taufliege ist die Profilleistung – der Aufwand, den Widerstand der Flügel zu überwinden – etwa doppelt so groß wie die induzierte Leistung, der Aufwand für den Auftrieb 15.
Für eine Maschine ist das Verkleinern noch schlimmer. Das Gewicht sinkt mit k3, aber die Wärme, die ein Elektromotor pro Masse erzeugt, wächst wie 1/k2, und die Reibung wächst im Verhältnis zum Volumen. Die Drehbeschleunigungen eines fliegenden Körpers wachsen wie 1/k, also muss seine Regelung immer schneller reagieren 10. Leistung und Gewicht laufen auseinander – darum brauchen insektengroße Roboter ganz andere Motoren.
Informatik-Linse: ein einfaches Modell eines Schlagflügels
Wie groß muss der Auftriebsbeiwert eines Bienenflügels sein, damit die Biene schweben kann? Das Programm unten beantwortet das mit einem quasistationären Modell: In jedem Augenblick wird der Flügel so behandelt, als bewege er sich gleichmäßig mit seiner momentanen Geschwindigkeit, und der Auftrieb all seiner Streifen wird aufsummiert. Die Masse von 102 mg ist ein Schätzwert für die Honigbiene aus der Literatur 10; Flügellänge (9,7 mm), Flügelschlagfrequenz (230 Hz), Schlagamplitude (90°) und die Dichten von Luft und Heliox sind Messwerte 1. Modellannahmen: Der Flügel ist ein Rechteck von 3 mm Breite, er schwingt waagerecht und sinusförmig, und sein Auftriebsbeiwert bleibt während des Schlags konstant.
import numpy as np
import matplotlib.pyplot as plt

# Schwebende Honigbiene – Messwerte, siehe Artikel
MASS = 102e-6              # Körpermasse (kg)
WING_LENGTH = 9.7e-3       # Flügellänge R, von der Basis zur Spitze (m)
FREQUENCY = 230.0          # Flügelschläge pro Sekunde (Hz)
AMPLITUDE = 90.0           # Schlagamplitude Φ: der Winkel, den ein Flügel überstreicht (Grad)
AIR = 1.21                 # Dichte der Luft (kg/m³)
HELIOX = 0.41              # Dichte von Heliox, einem Sauerstoff-Helium-Gemisch (kg/m³)
# Modellannahmen
CHORD = 3.0e-3             # Flügelbreite (m): der Flügel als Rechteck konstanter Breite
SCALE = 1.0                # die ganze Biene verkleinern oder vergrößern: Längen × SCALE, Masse × SCALE³
G = 9.81                   # Schwerebeschleunigung (m/s²)
VISCOSITY = 1.8e-5         # dynamische Viskosität der Luft (Pa·s)

mass, length, chord = MASS * SCALE**3, WING_LENGTH * SCALE, CHORD * SCALE
weight = mass * G
t = np.linspace(0, 2 / FREQUENCY, 800, endpoint=False)          # zwei Flügelschläge


def stroke(amplitude_deg):
    """Sinusförmiger Schlag φ(t) = Φ/2 · sin(2πft) und seine Winkelgeschwindigkeit ω(t) = dφ/dt."""
    phi_max = np.radians(amplitude_deg) / 2
    phase = 2 * np.pi * FREQUENCY * t
    return phi_max * np.sin(phase), phi_max * 2 * np.pi * FREQUENCY * np.cos(phase)


def lift(lift_coefficient, omega, density):
    """Quasistationärer Auftrieb beider Flügel. Ein Streifen im Abstand r bewegt sich mit u = ω·r
    und liefert ½·ρ·C_L·c·u²·dr; von der Basis bis zur Spitze summiert ergibt das ½·ρ·C_L·ω²·c·R³/3 pro Flügel."""
    return 2 * 0.5 * density * lift_coefficient * omega**2 * chord * length**3 / 3


def needed_cl(amplitude_deg, density):
    """Der Auftriebsbeiwert, bei dem der mittlere Auftrieb über einen Flügelschlag das Gewicht trägt."""
    _, omega = stroke(amplitude_deg)
    return weight / lift(1.0, omega, density).mean()


tip_speed = 2 * np.radians(AMPLITUDE) * length * FREQUENCY   # zwei Schläge von Φ·R pro Flügelschlag
reynolds = AIR * tip_speed * chord / VISCOSITY
cl = needed_cl(AMPLITUDE, AIR)
angle, omega = stroke(AMPLITUDE)
force = lift(cl, omega, AIR)
print(f"Gewicht {weight * 1e3:.2f} mN, mittlere Geschwindigkeit der Flügelspitze {tip_speed:.1f} m/s, "
      f"Reynolds-Zahl etwa {round(reynolds, -1):.0f}")
print(f"zum Schweben nötiger Auftriebsbeiwert: C_L = {cl:.1f}")
print(f"Auftrieb in der Schlagmitte bis zum {force.max() / weight:.1f}-Fachen des Gewichts, 0 an jeder Umkehr")
print(f"in Heliox mit gleichem Schlag: C_L = {needed_cl(AMPLITUDE, HELIOX):.1f}; "
      f"mit 50 % weiterem Schlag: C_L = {needed_cl(1.5 * AMPLITUDE, HELIOX):.1f}")

plt.rcParams["font.size"] = 13      # große Schrift: Das Diagramm bleibt auf dem Handy lesbar
fig, (top, bottom) = plt.subplots(2, 1, figsize=(6.4, 8.4), layout="constrained", sharex=True)
ms = t * 1e3
for ax in (top, bottom):
    for turn in np.arange(0.25, 2, 0.5) / FREQUENCY * 1e3:    # die vier Umkehrpunkte
        ax.axvline(turn, color="#c98a1b", lw=6, alpha=0.18)
top.plot(ms, np.degrees(angle), lw=2.5, color="black")
top.axhline(0, color="grey", lw=0.8)
top.set_ylabel("Schlagwinkel φ (°)")
top.set_title("Der Flügel schwingt vor und zurück")
top.text(0.25 / FREQUENCY * 1e3 + 0.07, -40, "Umkehr:\nFlügel dreht", fontsize=11)
bottom.plot(ms, force * 1e3, lw=2.5, label="Auftrieb, quasistationäres Modell")
bottom.axhline(weight * 1e3, color="black", ls="--", lw=1.5, label="Körpergewicht")
bottom.set_xlabel("Zeit (ms)")
bottom.set_ylabel("Auftrieb (mN)")
bottom.set_ylim(0, 2.6)
bottom.set_title("Auftrieb: Spitze mitten im Schlag")
bottom.legend(loc="upper right", fontsize=11)
plt.show()
Ausgabe · das gibt der Code aus, bei jedem Build neu ausgeführt
Gewicht 1.00 mN, mittlere Geschwindigkeit der Flügelspitze 7.0 m/s, Reynolds-Zahl etwa 1410
zum Schweben nötiger Auftriebsbeiwert: C_L = 1.4
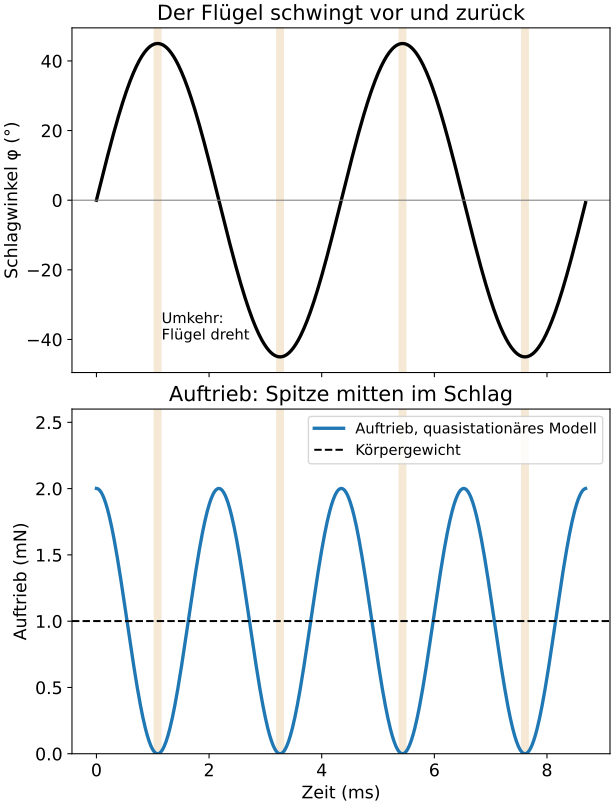
Auftrieb in der Schlagmitte bis zum 2.0-Fachen des Gewichts, 0 an jeder Umkehr
in Heliox mit gleichem Schlag: C_L = 4.2; mit 50 % weiterem Schlag: C_L = 1.8
Was das Ergebnis lehrt:
- Der Flügel muss hart arbeiten. Um ihr Gewicht von 1,00 mN zu tragen, braucht der Bienenflügel einen mittleren Auftriebsbeiwert von 1,4 – bei einer mittleren Geschwindigkeit der Flügelspitze von 7,0 m/s und einer Reynolds-Zahl von etwa 1410. Das ist ein anspruchsvoller Wert: Die herkömmliche Aerodynamik erklärt nur ein Drittel bis die Hälfte des Auftriebs, den Insekten brauchen, und der Vorderkantenwirbel hilft, die Lücke zu schließen 2 14. Für echte schwebende Honigbienen geben Altshuler und Kollegen eine Reynolds-Zahl von etwa 1.100 an 1; ist die wahre mittlere Flügelbreite kleiner als die angenommenen 3 mm, liegt der wahre Auftriebsbeiwert noch höher.
- Das Modell übersieht die Umkehrpunkte. Im quasistationären Modell erreicht der Auftrieb in der Schlagmitte das 2,0-Fache des Körpergewichts und fällt an jeder Umkehr auf 0. Messungen an einem Roboterflügel einer Biene zeigen zusätzliche Kraftspitzen am Anfang und Ende jedes Schlags, aus der Drehung des Flügels, der beschleunigten Luft und dem Nachlauf – ein großer Teil des Auftriebs der Biene 1. Hier stößt das Modell an seine Grenze; es ist eine erste Abschätzung, nicht die Wahrheit.
- Dünne Luft. In Heliox bräuchte die Biene mit gleichem Schlag CL = 4,2 – das Dreifache des Werts in Luft. Mit einem 50 % weiteren Schlag, wie ihn die Bienen tatsächlich machten, sinkt der Bedarf auf 1,8. Der weitere Schlag leistet den Großteil; der Rest muss vom Flügel selbst kommen.
Probier es selbst:
- Verkleinere die Biene auf die halbe Größe: Setze
SCALE = 0.5. Bei gleicher Frequenz verdoppelt sich der nötige Auftriebsbeiwert auf 2,8, und die Reynolds-Zahl sinkt auf etwa 350 – die Mathematik-Linse in Aktion: Ein kleineres Insekt muss schneller schlagen. - Nimm die niedrigere Flügelschlagfrequenz, die eine andere Arbeit für Honigbienen angibt: Setze
FREQUENCY = 197.010. Der nötige Auftriebsbeiwert steigt auf 1,9 – das Ergebnis hängt empfindlich von der Frequenz ab, weil der Auftrieb mit ihrem Quadrat wächst.
Getestete Ausgabe mit SCALE = 0.5
Gewicht 0.13 mN, mittlere Geschwindigkeit der Flügelspitze 3.5 m/s, Reynolds-Zahl etwa 350
zum Schweben nötiger Auftriebsbeiwert: C_L = 2.8
Auftrieb in der Schlagmitte bis zum 2.0-Fachen des Gewichts, 0 an jeder Umkehr
in Heliox mit gleichem Schlag: C_L = 8.3; mit 50 % weiterem Schlag: C_L = 3.7
Getestete Ausgabe mit FREQUENCY = 197.0
Gewicht 1.00 mN, mittlere Geschwindigkeit der Flügelspitze 6.0 m/s, Reynolds-Zahl etwa 1210
zum Schweben nötiger Auftriebsbeiwert: C_L = 1.9
Auftrieb in der Schlagmitte bis zum 2.0-Fachen des Gewichts, 0 an jeder Umkehr
in Heliox mit gleichem Schlag: C_L = 5.7; mit 50 % weiterem Schlag: C_L = 2.5
Physical-AI-Linse: Roboterinsekten
Für Physical AI – verkörperte künstliche Intelligenz, also Roboter, die in der physischen Welt wahrnehmen und handeln – setzen Insekten den Maßstab: Fliegen fliegen Wendungen in Millisekunden und landen kopfüber an der Decke, mit einem Nervensystem aus nur 105–107 Neuronen 10. Wer sie nachbauen will, trifft frontal auf die Skalierungsgesetze der Mathematik-Linse.
Künstliche Flugmuskeln. Elektromotoren arbeiten in Insektengröße schlecht. Deshalb treibt die Gruppe von Robert Wood an der Harvard University die Flügel ihrer Roboterinsekten, bekannt als RoboBees, mit piezoelektrischen Aktoren an: dünnen Schichten, die sich unter elektrischer Spannung biegen, in einer muskelähnlichen Hin-und-her-Bewegung. Piezoelektrische Aktoren lassen sich günstiger verkleinern als elektromagnetische Motoren 10. Die Gelenke des Roboters sind dünne Biegegelenke statt Scharniere, hergestellt mit einem Fertigungsverfahren für den schnellen Prototypenbau gelenkiger Mechanismen unter einem Millimeter. 2013 berichteten Kevin Ma und Kollegen über gesteuerte Flüge eines 80 mg schweren Roboters, lose nach dem Vorbild von Fliegen gebaut: stabiles Schweben und einfache Flugmanöver, an einem dünnen Kabel, sonst aber frei 16.
Aufrecht bleiben. Wie bei vielen Insekten hängt der Schwerpunkt des Roboters unterhalb der Flügel. Das gibt ihm eine instabile, pendelartige Dynamik: Ohne ständige Korrekturen gerät er ins Taumeln und stürzt ab. Sawyer Fuller und Kollegen stabilisierten ihn mit einem 25 mg leichten Lichtsensor nach dem Vorbild der Ocellen der Insekten. Die Regelung erzeugt ein Drehmoment proportional dazu, wie schnell sich das Licht von oben scheinbar bewegt – der erste bekannte Einsatz von Sensoren an Bord in dieser Größe 10. Zuvor kamen die Korrekturen von externen Kameras, die den Roboter verfolgten 10. Die RoboBee schlug mit 120 Hz; für Honigbienen nennt dieselbe Arbeit 197 Hz 10.
Ohne Kabel. 2019 ließen Noah Jafferis und Kollegen einen vierflügeligen Roboter ohne Kabel fliegen: ein 90 mg leichtes Fahrzeug mit vier Flügeln, angetrieben von zwei piezoelektrischen Aktoren, mit einem maximalen Auftrieb vom 4,1-Fachen seines Gewichts und, zusammen mit Solarzellen und der Elektronik, die die Aktoren ansteuert, insgesamt 259 mg. Es verbrauchte 110–120 mW Leistung – nach Angaben der Autoren dieselbe Schubeffizienz wie ähnlich große Insekten, etwa Bienen – und war nach Angaben der Autoren damals das leichteste insektengroße Fahrzeug, das einen anhaltenden Flug ohne Kabel schaffte 17.
Weiche Muskeln und Roboter als Forschungswerkzeug. Starre Mikroaktoren brechen bei Zusammenstößen leicht. Yufeng Chen und Kollegen bauten deshalb fliegende Mikroroboter mit weichen künstlichen Muskeln – mehrlagigen dielektrischen Elastomeraktoren von je 100 mg mit einer Leistungsdichte von 600 W/kg. Diese Roboter überstehen Zusammenstöße mit Wänden und miteinander; Energie und Steuerung kommen jedoch noch von außen, von externen Verstärkern und einem Motion-Capture-System 18. Größere Schlagflügelroboter helfen auch der Biologie: Matěj Karásek und Kollegen bauten einen schwanzlosen, programmierbaren Schlagflügelroboter, 55-mal so groß wie eine Taufliege, der ihre schnellen Fluchtmanöver nachahmt. Bei abgeschalteter Gierregelung drehte er sich trotzdem in Fluchtrichtung – ein Hinweis, dass diese Drehung bei Fliegen passiv aus einer aerodynamischen Kopplung entstehen kann 19.
Wo steckt die Intelligenz? In heutigen Roboterinsekten sitzt ein großer Teil davon außerhalb: in externen Kameras, externen Verstärkern oder bestenfalls in einem einzigen Lichtsensor und einer einfachen Regel. Eine Fliege trägt alles – Sensoren, ein kleines Gehirn, Muskeln und Treibstoff – in einem Körper von wenigen Milligramm. Ob insektengroße Roboter eines Tages lange Zeit selbstständig wahrnehmen, entscheiden und mit eigener Energie fliegen, ist eine offene Frage. Die Autoren des vierflügeligen Roboters sehen in seiner Nutzlast Platz für zusätzliche Geräte an Bord 17, und Karáseks Gruppe hält ihren Roboter für geeignet für Flugeinsätze in der realen Welt 19; für völlig autonome Roboterinsekten bleiben Sensorik und Regelung in dieser Größe 10 und die hohen Energiekosten des Fliegens im Kleinen 17 die großen Herausforderungen.
Was wir von einer Biene lernen können
Die Biene, die „nicht fliegen konnte“, zeigt, wie aus einer schlechten Rechnung eine gute Frage werden kann. Die Antwort – ein Wirbel, der auf dem Flügel sitzt, statt die Strömung abreißen zu lassen, Flügel, die sich an jedem Umkehrpunkt drehen, Muskeln, die von selbst schwingen, und ein Kreisel aus einem Flügelpaar – brauchte Hochgeschwindigkeitsvideo, Strömungsvisualisierung sowie mechanische und Computermodelle 13.
Offene Fragen bleiben: wie Bienen und andere Insekten ohne Halteren das Gleichgewicht halten 10, wie eine umfassende Theorie der Kräfte während der Schläge und an den Umkehrpunkten die vielen Flügelbewegungen verschiedener Insekten erklären kann 5, und wie man Flugmaschinen in Insektengröße baut, die ihre eigene Energie und ihre eigene Intelligenz tragen. Auch der umgekehrte Weg funktioniert: Roboter, die wie Insekten fliegen, werden zu Instrumenten, mit denen sich Ideen über den Insektenflug prüfen lassen 19.
Häufige Fragen
Stimmt es, dass Bienen eigentlich nicht fliegen können dürften?
Nein. Die Behauptung geht auf eine einfache Rechnung von 1934 zurück, deren Annahmen sich später als falsch erwiesen. Richtig ist: Die herkömmliche Aerodynamik starrer Tragflächen kann den Flug von Bienen nicht erklären – aber schlagende Flügel erzeugen mit instationären Effekten zusätzlichen Auftrieb, vor allem mit einem Vorderkantenwirbel, der am Flügel haften bleibt, und die moderne instationäre Aerodynamik erklärt den Insektenflug.
Wie schnell schlagen Insektenflügel?
Sehr unterschiedlich. In einem Datensatz von mehr als 150 Arten reichen die Flügelschlagfrequenzen von 6 Schlägen pro Sekunde bei einem Schmetterling bis zu 480 pro Sekunde bei der Gelbfiebermücke. Eine Honigbiene schlägt etwa 230-mal pro Sekunde mit den Flügeln, eine Taufliege etwa 200-mal.
Was ist ein Vorderkantenwirbel?
Wenn ein Insektenflügel unter steilem Winkel durch die Luft streicht, löst sich die Strömung an seiner Vorderkante ab und rollt sich auf der Oberseite zu einem Wirbel auf. An einer Flugzeugtragfläche würde sich ein solcher Wirbel ablösen, und die Strömung würde abreißen. An einem schlagenden Insektenflügel bleibt er während des ganzen Schlags haften und läuft spiralförmig zur Flügelspitze hinaus. Der Unterdruck im Wirbel liefert zusätzlichen Auftrieb.
Was sind Halteren?
Halteren, auch Schwingkölbchen genannt, sind die kleinen, keulenförmigen Organe der Fliegen an der Stelle der Hinterflügel. Sie schwingen im Takt der Flügel auf und ab. Dreht sich die Fliege, drücken Corioliskräfte sie zur Seite, und Sinnesorgane an ihrer Basis messen das. Die Fliege nutzt das Signal wie einen Kreisel, um ihren Körper stabil zu halten.
Was ist die RoboBee?
Die RoboBee ist eine Familie insektengroßer Flugroboter der Harvard University. Ihre Flügel werden von piezoelektrischen Aktoren angetrieben, dünnen Schichten, die sich unter elektrischer Spannung biegen, denn Elektromotoren arbeiten in dieser Größe schlecht. Die 2013 geflogene Version wog 80 Milligramm und brauchte ein Kabel für Strom und Steuerung; eine vierflügelige Version flog 2019 ohne Kabel, mit Solarzellen als Energiequelle. Ein völlig autonomer Flug mit Sensoren, Rechner und Energie an Bord ist noch ein Forschungsziel.
Quellen
- Altshuler, D. L., Dickson, W. B., Vance, J. T., Roberts, S. P., Dickinson, M. H. (2005). Short-amplitude high-frequency wing strokes determine the aerodynamics of honeybee flight. Proceedings of the National Academy of Sciences 102, 18213–18218. doi:10.1073/pnas.0506590102 · Open Access
- Ellington, C. P. (1999). The novel aerodynamics of insect flight: applications to micro-air vehicles. Journal of Experimental Biology 202, 3439–3448. doi:10.1242/jeb.202.23.3439
- Deakin, M. A. B. (2010). Formulae for Insect Wingbeat Frequency. Journal of Insect Science 10, 1–9. doi:10.1673/031.010.9601 · Open Access
- Weis-Fogh, T. (1973). Quick Estimates of Flight Fitness in Hovering Animals, Including Novel Mechanisms for Lift Production. Journal of Experimental Biology 59, 169–230. doi:10.1242/jeb.59.1.169
- Dickinson, M. H., Lehmann, F. O., Sane, S. P. (1999). Wing Rotation and the Aerodynamic Basis of Insect Flight. Science 284, 1954–1960. doi:10.1126/science.284.5422.1954
- Ellington, C. P., van den Berg, C., Willmott, A. P., Thomas, A. L. R. (1996). Leading-edge vortices in insect flight. Nature 384, 626–630. doi:10.1038/384626a0 · Open Access
- Josephson, R. K., Malamud, J. G., Stokes, D. R. (2000). Asynchronous Muscle: A Primer. Journal of Experimental Biology 203, 2713–2722. doi:10.1242/jeb.203.18.2713
- Dickinson, M. H. (1999). Haltere–mediated equilibrium reflexes of the fruit fly, Drosophila melanogaster. Philosophical Transactions of the Royal Society of London. Series B: Biological Sciences 354, 903–916. doi:10.1098/rstb.1999.0442 · Open Access
- Pringle, J. W. S. (1948). The gyroscopic mechanism of the halteres of Diptera. Philosophical Transactions of the Royal Society of London. Series B, Biological Sciences 233, 347–384. doi:10.1098/rstb.1948.0007
- Fuller, S. B., Karpelson, M., Censi, A., Ma, K. Y., Wood, R. J. (2014). Controlling free flight of a robotic fly using an onboard vision sensor inspired by insect ocelli. Journal of The Royal Society Interface 11, 20140281. doi:10.1098/rsif.2014.0281 · Open Access
- Lehmann, F. O., Sane, S. P., Dickinson, M. (2005). The aerodynamic effects of wing–wing interaction in flapping insect wings. Journal of Experimental Biology 208, 3075–3092. doi:10.1242/jeb.01744 · Open Access
- Fry, S. N., Sayaman, R., Dickinson, M. H. (2003). The Aerodynamics of Free-Flight Maneuvers in Drosophila. Science 300, 495–498. doi:10.1126/science.1081944
- Sane, S. P. (2003). The aerodynamics of insect flight. Journal of Experimental Biology 206, 4191–4208. doi:10.1242/jeb.00663
- Usherwood, J. R., Ellington, C. P. (2002). The aerodynamics of revolving wings I. Model hawkmoth wings. Journal of Experimental Biology 205, 1547–1564. doi:10.1242/jeb.205.11.1547
- Lehmann, F. O., Dickinson, M. H. (1997). The Changes in Power Requirements and Muscle Efficiency During Elevated Force Production in the Fruit Fly Drosophila Melanogaster. Journal of Experimental Biology 200, 1133–1143. doi:10.1242/jeb.200.7.1133
- Ma, K. Y., Chirarattananon, P., Fuller, S. B., Wood, R. J. (2013). Controlled Flight of a Biologically Inspired, Insect-Scale Robot. Science 340, 603–607. doi:10.1126/science.1231806
- Jafferis, N. T., Helbling, E. F., Karpelson, M., Wood, R. J. (2019). Untethered flight of an insect-sized flapping-wing microscale aerial vehicle. Nature 570, 491–495. doi:10.1038/s41586-019-1322-0
- Chen, Y., Zhao, H., Mao, J., Chirarattananon, P., Helbling, E. F., Hyun, N. P., Clarke, D. R., Wood, R. J. (2019). Controlled flight of a microrobot powered by soft artificial muscles. Nature 575, 324–329. doi:10.1038/s41586-019-1737-7 · Open Access
- Karásek, M., Muijres, F. T., De Wagter, C., Remes, B. D. W., de Croon, G. C. H. E. (2018). A tailless aerial robotic flapper reveals that flies use torque coupling in rapid banked turns. Science 361, 1089–1094. doi:10.1126/science.aat0350 · Open Access
Text und Abbildungen: CC BY-SA 4.0. Fehler gefunden? Issue eröffnen oder den Artikel auf GitHub bearbeiten.