Glaswände hoch – ohne Kleber
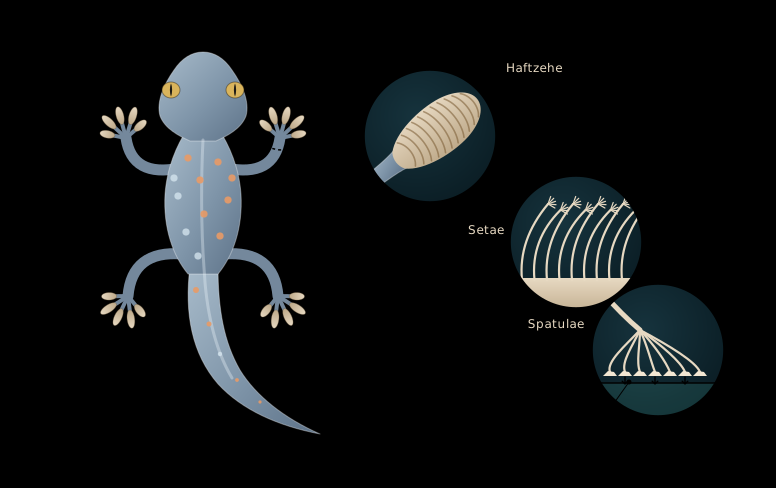
Ein Gecko kann eine Glasscheibe hinaufrennen und an einem Fuß von der Decke hängen. Kleber, Saugnäpfe oder Krallen braucht er dafür nicht. Das Geheimnis liegt auf der Unterseite seiner Zehen: breite Haftpolster, bedeckt mit dünnen Plättchen, den Lamellen 14. Unter dem Mikroskop entpuppt sich jede Lamelle als dichter Wald haarfeiner Setae (Haftborsten), jede 30–130 µm lang und nur ein Zehntel so dick wie ein menschliches Haar. Jede Seta verzweigt sich in Hunderte flache Enden, die Spatulae, nur 0,2–0,5 µm breit 1. Ein Tokeh trägt rund eine Milliarde davon 4.
Wie diese Strukturen haften, war über ein Jahrhundert lang umstritten. Saugwirkung, klebrige Sekrete, Verhaken an winzigen Unebenheiten und Wasserfilme wurden vorgeschlagen. 2002 prüften Kellar Autumn und Kollegen die Frage direkt: Die Zehen lebender Tokehs hafteten auf stark wasserabweisenden und stark wasseranziehenden Oberflächen gleich gut, ebenso eine einzelne isolierte Seta. Das sprach für Van-der-Waals-Kräfte – schwache Anziehungskräfte zwischen allen Molekülen, unabhängig von der Oberflächenchemie 2. Spätere Messungen an einzelnen Spatulae zeigten, dass Luftfeuchtigkeit auf der Nanoskala deutlich beiträgt 4. Heute gelten Van-der-Waals-Kräfte als Hauptmechanismus, Wasserfilme verstärken ihn.
Der Halt in vier Schritten
- Aufsetzen. Der Gecko entrollt seine Zehen und drückt sie auf die Wand. Die biegsamen Setae geben nach und bringen Millionen Spatulae nah an die Oberfläche 1.
- Belasten. Der Gecko zieht seine Zehen leicht zum Körper hin an der Wand entlang. Diese kleine Scherbelastung richtet die Setae aus und erhöht die Haftung stark 1 8.
- Halten. Milliarden Spatulae liegen flach auf der Oberfläche. Jede hält nur eine winzige Kraft, zusammen tragen sie das Tier – sogar an einer einzigen Zehe 6.
- Lösen. Der Gecko rollt seine Zehen nach oben und hinten ab. Erreicht der Schaft einer Seta einen Winkel von etwa 30° zur Wand, lässt sie los; ein Fuß ist in etwa 15 ms frei 3 7.
Biologie-Linse: elfmal erfunden
Haftpolster an den Zehen sind keine einmalige Glückserfindung. Tony Gamble und Kollegen rekonstruierten den Stammbaum der Geckos aus mehreren Genen, mit 107 von 118 anerkannten Gattungen. Die wahrscheinlichste Erklärung der Daten: Haftpolster entstanden etwa 11-mal unabhängig voneinander und gingen etwa 9-mal wieder verloren 9. Von außen sehen die Polster auffallend ähnlich aus, ihre innere Anatomie unterscheidet sich aber zwischen den Linien – ein Lehrbuchbeispiel für konvergente Evolution. Auch Anolis-Echsen und Skinke haben behaarte Haftpolster entwickelt 2.
Mit klebrigen Füßen zu laufen, bringt eigene Probleme. Das erste ist das Loslassen: Geckos laufen mit Schrittintervallen von etwa 20 ms, sie müssen ihren Halt also fast augenblicklich ein- und ausschalten. Rollen sie die Zehen nach unten ab und krallen sie nach innen, bleiben die Spatulae in kleinen Winkeln zur Wand und halten fest; rollen sie sie nach oben und hinten, schälen sie die Spatulae ab. So können sich Haftung und Reibung eines Gecko-Fußes etwa um den Faktor tausend ändern 7.
Das zweite Problem ist Schmutz. Geckos putzen ihre Füße nach bisherigem Wissen nicht, bleiben aber zwischen zwei Häutungen monatelang haftfähig. Hansen und Autumn bestäubten Gecko-Zehen mit winzigen Partikeln: Schon nach wenigen Schritten konnten sich die Tiere wieder an senkrechten Flächen halten 6. Ein Schmutzpartikel berührt nur wenige Spatulae, liegt aber mit seiner ganzen Unterseite auf der Wand – die Wand zieht ihn also stärker an als der Fuß, und er bleibt zurück. Gecko-Setae sind der erste Haftstoff, für den eine solche Selbstreinigung nachgewiesen wurde 6.
Physik-Linse: die schwächste Kraft, vervielfacht
Van-der-Waals-Kräfte wirken zwischen allen Atomen und Molekülen, auch zwischen elektrisch neutralen. Die Elektronenhülle eines Moleküls schwankt ständig; für einen kurzen Moment bildet sie einen winzigen elektrischen Dipol, der im Nachbarn einen passenden Dipol hervorruft. Die beiden ziehen sich an. Jede dieser Wechselwirkungen ist extrem schwach – aber sie wirken überall.
Zwischen zwei ebenen Flächen im Abstand D summieren sich die Van-der-Waals-Kräfte zu einem anziehenden Druck
Dabei ist A die Hamaker-Konstante, eine Materialeigenschaft. Für Festkörper und Flüssigkeiten liegt sie typischerweise in der Größenordnung von 10−19 J. Mit diesem Wert ziehen sich Flächen in Kontakt – etwa 0,3 nm voneinander entfernt, so groß wie ein Atom – mit rund 200 MPa an, etwa dem 2.000-Fachen des Atmosphärendrucks. Das ist eine Abschätzung der Größenordnung für ideale, vollkommen ebene Flächen.
Der Haken ist das D3 im Nenner. Verdoppelt sich der Abstand, sinkt die Anziehung auf ein Achtel. Bei 1 nm ist sie 37-mal schwächer als im Kontakt, bei 10 nm etwa 37.000-mal. Zwei harte, raue Flächen – etwa eine Hand an einer Wand – berühren sich nur an wenigen Erhebungen; überall sonst liegen Mikrometer dazwischen, und die Anziehung ist vernachlässigbar.

Genau dieses Problem hat der Gecko gelöst. Seine Setae bestehen aus Keratin, sind aber so dünn und so fein verzweigt, dass die Spatulae den Unebenheiten einer Oberfläche folgen und ihr auf molekularen Abstand nahekommen 3. Die Hafteigenschaften der Setae ergeben sich vor allem aus Größe und Form ihrer Enden, nicht aus ihrer Chemie 2. In den Versuchen von 2002 bestätigten Autumn und Kollegen das mit künstlichen Setae-Spitzen aus zwei verschiedenen Materialien: Beide hafteten so, wie es ihre Größe vorhersagte 2.
Reibung ist so wichtig wie Haftung. Isolierte Setae-Felder und lebende Gecko-Zehen halten fester, wenn sie an der Oberfläche entlanggezogen werden: Die Haftung wächst direkt proportional zur Scherkraft. Autumn und Kollegen nannten das Reibungsadhäsion (Frictional Adhesion) 8. Ohne Scherkraft ist der Halt schwach – und gerade das macht das Lösen so leicht.
Mathematik-Linse: warum mehr, kleinere Kontakte besser halten
Wie viel könnten alle Setae eines Geckos tragen? Autumn und Peattie maßen bis zu 200 µN für eine einzelne Seta und schätzten 6,5 Millionen Setae bei einem Tokeh 3:
Eine einzelne Seta allein könnte eine Masse von 200 µN / 9,81 m/s² ≈ 20 mg halten. Selbst wenn nur 1 % aller Setae angeheftet wären, könnten sie etwa 1,3 kg tragen – weit mehr, als der Gecko wiegt. Tatsächlich nutzt ein Gecko in jedem Moment nur einen Bruchteil dieser Kapazität und hat damit eine große Sicherheitsreserve.
Warum sind die Kontaktspitzen so klein? Die Kontaktmechanik liefert eine elegante Antwort. Für eine kleine, abgerundete Spitze mit Radius R auf einer ebenen Fläche ist die Abreißkraft proportional zu ihrem Radius, nicht zu ihrer Fläche (JKR-Theorie):
Dabei ist W die Adhäsionsarbeit, die Energie, die nötig ist, um eine Flächeneinheit des Kontakts zu trennen. Spalten wir diesen einen Kontakt nun in n kleinere Spitzen auf, die zusammen dieselbe Fläche bedecken. Jede Spitze hat dann den Radius R/√n, und alle zusammen halten
Ein Kontakt, aufgespalten in 100 Spitzen, hält 10-mal mehr; in 10.000 Spitzen 100-mal mehr; in eine Million Spitzen 1.000-mal mehr. Das ist das Prinzip der Kontaktaufspaltung. Arzt, Gorb und Spolenak verglichen Haftstrukturen von Fliegen, Käfern, Spinnen und Geckos und fanden einen deutlichen Trend: Je schwerer das Tier, desto feiner seine Kontaktelemente. Fliegen und Käfern genügen Spitzen im Mikrometerbereich, Geckos brauchen Spitzen unter einem Mikrometer 5. Autumn und Kollegen kamen zum selben Schluss: Die Theorie sagt eine größere Haftung schon durch bloßes Unterteilen der Setae voraus 2.
Die √n-Regel ist ein vereinfachtes Modell: Sie setzt gleiche, unabhängige Spitzen voraus, die alle gleichzeitig Kontakt haben. Echte Setae teilen sich die Last ungleichmäßig, und das Modell versagt, wenn die Spitzen so klein und dicht werden, dass sie aneinander haften. Den Haupttrend erklärt es trotzdem – und Ingenieure nutzen es als Konstruktionsregel.
Informatik-Linse: ein Klebstoff, den ein Winkel schaltet
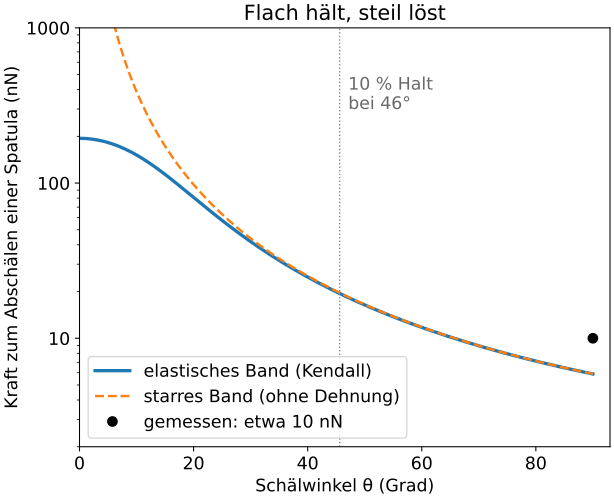
Wie kann derselbe Fuß fest halten und in 15 ms loslassen? Yu Tian und Kollegen erklärten das mit einem Klebebandmodell: Jede Spatula verhält sich wie ein winziger Streifen Klebeband, und der Winkel, unter dem an ihr gezogen wird, entscheidet, wie viel Kraft das Abschälen kostet 7. Für ein elastisches Band der Breite b, der Dicke h und mit dem Elastizitätsmodul E, das unter dem Winkel θ zur Wand gezogen wird, verknüpft Kendalls Schälgleichung die Schälkraft F mit der Adhäsionsarbeit W 12:
Der zweite Term ist die Arbeit, die beim Wegziehen des abgelösten Streifens von der Wand verrichtet wird; der erste die Energie, die im gedehnten Band steckt. Das Programm unten löst diese Gleichung für jeden Winkel nach F auf. W übernimmt es aus der Physik-Linse – integriert man den Van-der-Waals-Druck vom Kontakt nach außen, ergibt sich W = A / (12πD2) –, dazu eine etwa 200 nm große Spatula 13 und die für das Setae-Keratin von Tokehs gemessene Steifigkeit von 1,6 GPa 15. Die Dicke des Spatula-Plättchens ist nicht genau gemessen; das Programm verwendet deshalb einen angenommenen Modellwert von 10 nm. Die Frage: Wie viel stärker hält die Spatula bei flachem als bei steilem Winkel – und was begrenzt den Halt?
import numpy as np
import matplotlib.pyplot as plt
from scipy.optimize import brentq

# Adhäsionsarbeit aus der Physik-Linse: P = A/(6πD³) vom Kontakt bis unendlich integriert
A_HAMAKER = 1e-19     # Hamaker-Konstante (J), typisch für Festkörper
D_CONTACT = 0.3e-9    # Abstand von Flächen in Kontakt (m), etwa ein Atom
W = A_HAMAKER / (12 * np.pi * D_CONTACT**2)   # Energie, um 1 m² Kontakt zu trennen (J/m²)

# Die Spatula als dünnes elastisches Band
WIDTH = 200e-9        # Breite der Spatula (m), etwa 200 nm
THICKNESS = 10e-9     # Dicke des Spatula-Plättchens (m), angenommen
MODULUS = 1.6e9       # Elastizitätsmodul des Setae-Keratins (Pa), gemessen beim Tokeh


def peel_force(angle_deg):
    """Kraft (N), die das Band unter einem Winkel zur Wand abschält.

    Kendalls Gleichung (F/b)²/(2Eh) + (F/b)(1 − cos θ) = W, nach F aufgelöst.
    So geschrieben, dass keine zwei fast gleichen Zahlen subtrahiert werden –
    das würde Stellen verschenken (1 − cos θ bei kleinem θ, −a + √(a² + ε) bei großem θ).
    """
    one_minus_cos = 2 * np.sin(np.radians(angle_deg) / 2) ** 2
    stretch = 2 * W / (MODULUS * THICKNESS)    # wie stark sich das Band dehnen lässt
    return WIDTH * 2 * W / (one_minus_cos + np.sqrt(one_minus_cos**2 + stretch))


def rigid_tape_force(angle_deg):
    """Dasselbe ohne Dehnung (E → ∞): F = bW / (1 − cos θ)."""
    return WIDTH * W / (2 * np.sin(np.radians(angle_deg) / 2) ** 2)


print(f"Adhäsionsarbeit W = {W * 1e3:.0f} mJ/m²")
print("Winkel   Schälkraft   starres Band")
for angle in [0, 10, 30, 60, 90]:
    rigid = f"{rigid_tape_force(angle) * 1e9:7.1f} nN" if angle else "  unendlich"
    print(f"{angle:5d}°   {peel_force(angle) * 1e9:6.1f} nN   {rigid}")

# Der Schalter: Wie weit muss der Fuß kippen, damit 90 % des Halts verloren gehen?
f_max = peel_force(0)
release = brentq(lambda a: peel_force(a) - 0.1 * f_max, 0, 90)
print(f"Schaltverhältnis F(10°) / F(90°) = {peel_force(10) / peel_force(90):.0f}")
print(f"Halt sinkt bei {release:.0f}° auf 10 % des Höchstwerts")
print("gemessen für eine Spatula: etwa 10 nN (Huber et al. 2005)")

angles = np.linspace(0, 90, 361)
plt.rcParams["font.size"] = 13      # große Schrift: Das Diagramm bleibt auf dem Handy lesbar
fig, ax = plt.subplots(figsize=(6.4, 5.2), layout="constrained")
ax.semilogy(angles, peel_force(angles) * 1e9, lw=2.5, label="elastisches Band (Kendall)")
ax.semilogy(angles[8:], rigid_tape_force(angles[8:]) * 1e9, "--", lw=1.8, label="starres Band (ohne Dehnung)")
ax.plot([90], [10], "ko", ms=7, label="gemessen: etwa 10 nN")
ax.axvline(release, color="gray", lw=1, ls=":")
ax.text(release + 1.5, 300, f"10 % Halt\nbei {release:.0f}°", color="dimgray")
ax.set_xlabel("Schälwinkel θ (Grad)")
ax.set_ylabel("Kraft zum Abschälen einer Spatula (nN)")
ax.set_title("Flach hält, steil löst")
ax.set_xlim(0, 93)
ax.set_ylim(2, 1000)
ax.yaxis.set_major_formatter("{x:g}")   # einfache Zahlen: 10, 100, 1000
ax.legend(loc="lower left")
plt.show()
Ausgabe · das gibt der Code aus, bei jedem Build neu ausgeführt
Adhäsionsarbeit W = 29 mJ/m²
Winkel   Schälkraft   starres Band
    0°    194.2 nN     unendlich
   10°    151.6 nN     388.0 nN
   30°     41.9 nN      44.0 nN
   60°     11.7 nN      11.8 nN
   90°      5.9 nN       5.9 nN
Schaltverhältnis F(10°) / F(90°) = 26
Halt sinkt bei 46° auf 10 % des Höchstwerts
gemessen für eine Spatula: etwa 10 nN (Huber et al. 2005)
Was das Ergebnis zeigt:
- Der Winkel ist ein Schalter. Fast entlang der Wand gezogen, hält eine Spatula etwa 194 nN; im rechten Winkel gezogen nur 5,9 nN. Zwischen 10° und 90° sinkt die Kraft um den Faktor 26, und bei 46° ist nur noch ein Zehntel des Halts übrig. Das Klebebandmodell allein erklärt einen Teil des Gecko-Tricks. Unter Einbeziehung der Reibung des Spatula-Teils, der noch Kontakt hat, und der Hebelwirkung des Seta-Schafts berechneten Tian und Kollegen, dass sich Haft- und Reibungskräfte von Geckos um drei Größenordnungen ändern können 7.
- Die Dehnung setzt die Obergrenze. Ein starres Band bräuchte bei 0° eine unendliche Kraft – physikalisch unmöglich. Weil sich die echte Spatula dehnt, ist die Kraft bei flachen Winkeln auf b√(2EhW) begrenzt. Dieser Wert hängt von der angenommenen Dicke ab und ist nur eine Schätzung. Bei steilen Winkeln spielt die Dehnung kaum eine Rolle: Dort ist die Kraft fast genau bW und hängt nur von der Van-der-Waals-Haftung und der Breite ab.
- Die Größenordnung passt. Bei 90° liefert das Modell etwa 6 nN; Messungen mit dem Rasterkraftmikroskop an einzelnen Spatulae ergaben etwa 10 nN 13. Das Modell vernachlässigt die echte Form der Spatula und den Beitrag der Luftfeuchtigkeit 4; eine Übereinstimmung bis auf einen Faktor zwei ist daher so gut, wie man erwarten kann.
- Der Schälwinkel einer Spatula ist nicht der Winkel des Seta-Schafts: Die Setae lassen bei einem Schaftwinkel von etwa 30° los 3, und der Schaft wirkt als Hebel, der die Spatulae auf einen steilen Schälwinkel dreht 7.
Auch ein paar Programmierideen lohnen einen Blick:
- Numerische Stabilität. Wer zwei fast gleiche Zahlen subtrahiert, verschenkt gültige Stellen. Der Code vermeidet das zweimal: Er berechnet 1 − cos θ als 2 sin2(θ/2), und er schreibt die Lösung der quadratischen Gleichung in einer Form ohne Differenz. Beide Umformungen sind mathematisch exakt, verlieren in Gleitkommazahlen aber weniger Stellen – eine Gewohnheit, die vor allem bei den 32-Bit-Zahlen kleiner Robotersteuerungen zählt.
- Nullstellensuche.
brentqfindet den Winkel, bei dem die Kraft auf 10 % sinkt – genau die Frage, die sich die Steuerung eines Kletterroboters stellt: Wie weit muss ein Fuß kippen, bevor er loslässt? - Validierung. Bei 90° müssen elastisches und starres Band übereinstimmen, und das Ergebnis muss in der Größenordnung der Messung liegen. Beide Prüfungen gelingen.
Probier es selbst aus – jede Änderung ist eine Zeile:
- Setze
THICKNESS = 40e-9: Ein viermal dickeres Plättchen verdoppelt den größten Halt auf 388,5 nN, während die Kraft bei 90° bei 5,9 nN bleibt – der Schalter wird stärker (Verhältnis 41), und der Halt sinkt schon bei 32° auf 10 %. - Setze
WIDTH = 500e-9, das obere Ende der gemessenen Spatula-Breite 1: Jede Kraft wächst um den Faktor 2,5 (14,7 nN bei 90°), das Schaltverhältnis bleibt aber bei 26 – der Schalter ist eine Frage des Winkels, nicht der Größe. - Setze
D_CONTACT = 0.4e-9: Bei einem nur 0,1 nm größeren Spalt sinkt die Adhäsionsarbeit von 29 auf 17 mJ/m² und die Kraft bei 90° auf 3,3 nN – das steile Abstandsgesetz der Physik-Linse bei der Arbeit.
Getestete Ausgabe mit THICKNESS = 40e-9
Adhäsionsarbeit W = 29 mJ/m²
Winkel   Schälkraft   starres Band
    0°    388.5 nN     unendlich
   10°    240.0 nN     388.0 nN
   30°     43.4 nN      44.0 nN
   60°     11.8 nN      11.8 nN
   90°      5.9 nN       5.9 nN
Schaltverhältnis F(10°) / F(90°) = 41
Halt sinkt bei 32° auf 10 % des Höchstwerts
gemessen für eine Spatula: etwa 10 nN (Huber et al. 2005)
Getestete Ausgabe mit WIDTH = 500e-9
Adhäsionsarbeit W = 29 mJ/m²
Winkel   Schälkraft   starres Band
    0°    485.6 nN     unendlich
   10°    379.0 nN     970.0 nN
   30°    104.9 nN     110.0 nN
   60°     29.4 nN      29.5 nN
   90°     14.7 nN      14.7 nN
Schaltverhältnis F(10°) / F(90°) = 26
Halt sinkt bei 46° auf 10 % des Höchstwerts
gemessen für eine Spatula: etwa 10 nN (Huber et al. 2005)
Getestete Ausgabe mit D_CONTACT = 0.4e-9
Adhäsionsarbeit W = 17 mJ/m²
Winkel   Schälkraft   starres Band
    0°    145.7 nN     unendlich
   10°    105.0 nN     218.3 nN
   30°     24.1 nN      24.7 nN
   60°      6.6 nN       6.6 nN
   90°      3.3 nN       3.3 nN
Schaltverhältnis F(10°) / F(90°) = 32
Halt sinkt bei 39° auf 10 % des Höchstwerts
gemessen für eine Spatula: etwa 10 nN (Huber et al. 2005)
Physical-AI-Linse: Roboter, die haften – und loslassen
Für einen Roboter, der in der physischen Welt handelt, ist Festhalten so wichtig wie Bewegen. Saugnäpfe brauchen Luft und eine glatte Dichtfläche, Magnete brauchen Eisen, Krallen eine raue Oberfläche. Vom Gecko inspirierte Trockenklebstoffe funktionieren auf glatten Flächen wie Glas, hinterlassen keine Rückstände – und lassen sich, wie die Zehen des Geckos, über die Art der Belastung ein- und ausschalten.
Stickybot, gebaut von Sangbae Kim, Mark Cutkosky und Kollegen an der Stanford University, klettert mit richtungsabhängiger Haftung an glatten senkrechten Flächen 10: Seine künstlichen Zehenhärchen haften, wenn sie in eine Richtung an der Wand entlanggezogen werden, und lösen sich in der anderen leicht – dieselbe Asymmetrie, die Geckos mit der Reibungsadhäsion nutzen 8.
Dasselbe Prinzip hat die Raumfahrttechnik erreicht. Hao Jiang und Kollegen aus Stanford und vom Jet Propulsion Laboratory der NASA bauten einen Greifer, der flache und gekrümmte Objekte von bis zu einem Meter Durchmesser in Mikrogravitation sanft greift, bewegt und wieder loslässt 11. Drei Ideen machen das möglich:
- Gecko-inspirierte Haftmaterialien, die sich durch Scherkräfte ein- und ausschalten lassen – genau wie die Zehen eines Geckos.
- Ein System zur Lastverteilung, das die Kraft gleichmäßig auf viele kleine Haftflächen verteilt – die Roboterfassung der vielen Setae des Geckos.
- Ein passives Handgelenk, das beim Bewegen des Objekts steif ist, bei Überlast aber nachgibt.
Vakuumgreifer funktionieren ohne Atmosphäre nicht, und handähnliche Greifer eignen sich schlecht für große, glatte Trümmerteile. Nach Ansicht der Autoren ist Trockenhaftung eine realistische Möglichkeit, solchen Weltraumschrott aus dem erdnahen Orbit zu entfernen 11.
Für Physical AI – verkörperte künstliche Intelligenz, die in der physischen Welt wahrnimmt und handelt – lehrt der Gecko mehr als nur Haftung. Ein großer Teil der „Steuerung“ steckt in der Mechanik: Der Winkel der Setae entscheidet, wann sie haften und wann sie loslassen, ganz ohne Sensor oder Berechnung. Einen Körper so zu gestalten, dass er einen Teil der Arbeit übernimmt, macht die Steuerung eines Roboters einfacher und schneller.
Vom Gecko zur Technik
Die Gecko-Haftung ist Vorbild für eine ganze Familie technischer Oberflächen: Trockenklebstoffe, die ohne Rückstände, im Vakuum und viele Male hintereinander funktionieren. Die zentralen Konstruktionsregeln stammen direkt vom Tier – den Kontakt in viele kleine, biegsame Spitzen aufspalten 5, die Haftung von der Belastungsrichtung abhängig machen 8 und die Struktur sich selbst reinigen lassen 6.
Offene Fragen bleiben. Wie viel Wasserfilme unter Alltagsbedingungen beitragen, ist weiter umstritten 2 4. Und wie Geckos das gleichzeitige Anheften und Lösen von Millionen Setae koordinieren – von den Molekülen bis zum ganzen Tier –, wird noch erforscht 3. Die Evolution hatte viele Anläufe: Haftpolster sind bei Geckos immer wieder neu entstanden 9.
Häufige Fragen
Wie haften Geckos an Wänden?
Die Unterseite der Gecko-Zehen ist mit Plättchen bedeckt, den Lamellen, die Millionen mikroskopischer Härchen tragen – die Setae. Jede Seta verzweigt sich in Hunderte flache Enden, die Spatulae, nur Bruchteile eines Mikrometers breit. Sie schmiegen sich so eng an die Oberfläche, dass sich Van-der-Waals-Kräfte zwischen ihren Molekülen und denen der Wand zu einem festen Halt summieren – ohne Kleber, Saugwirkung oder Krallen.
Was sind Van-der-Waals-Kräfte?
Van-der-Waals-Kräfte sind schwache Anziehungskräfte zwischen allen Molekülen. Sie entstehen durch schwankende elektrische Dipole in deren Elektronenhüllen. Sie wirken nur über sehr kurze Abstände: Zwischen ebenen Flächen fällt die Anziehung mit der dritten Potenz des Abstands, sie ist also nur stark, wenn die Flächen weniger als etwa einen Nanometer voneinander entfernt sind. Ein Gecko überwindet diese Grenze mit Milliarden winziger, biegsamer Kontaktspitzen.
Wie stark hält ein Gecko?
Autumn und Kollegen maßen für eine einzelne Seta eines Tokehs bis zu 200 Mikronewton. Wären alle seine rund 6,5 Millionen Setae gleichzeitig angeheftet, könnten sie theoretisch etwa 130 Kilogramm halten. In Wirklichkeit ist immer nur ein kleiner Teil der Setae in Kontakt – und trotzdem kann ein Tokeh sein Körpergewicht mit einer einzigen Zehe tragen.
Wie kann ein Gecko so schnell loslassen, wenn seine Füße so gut haften?
Der Halt hängt von der Geometrie ab. Zieht der Gecko seine Zehe leicht an der Wand entlang, werden die Setae unter einem kleinen Winkel belastet und halten fest. Wird der Schaft einer Seta auf etwa 30 Grad gekippt, löst sie sich. Geckos rollen ihre Zehen nach oben und hinten ab, lösen die Spatulae so Reihe für Reihe und können einen Fuß in etwa 15 Millisekunden freibekommen.
Werden Gecko-Füße schmutzig?
Ja, aber sie reinigen sich selbst. In Versuchen von Hansen und Autumn konnten sich Geckos mit verschmutzten Füßen schon nach wenigen Schritten wieder an senkrechten Flächen halten. Ein Schmutzpartikel haftet stärker an der Wand als an den wenigen winzigen Spatulae, die ihn berühren – und bleibt deshalb zurück.
Gibt es Roboter, die wie Geckos klettern?
Ja. Stickybot, entwickelt an der Stanford University, klettert mit einem richtungsabhängigen, vom Gecko inspirierten Trockenklebstoff an glatten senkrechten Flächen wie Glas. Forschende aus Stanford und vom Jet Propulsion Laboratory der NASA bauten einen Greifer mit Gecko-inspirierten Haftmaterialien, der in Mikrogravitation Objekte von bis zu einem Meter Durchmesser greifen und wieder loslassen konnte – ein Kandidat, um Weltraumschrott zu entfernen.
Quellen
- Autumn, K., Liang, Y. A., Hsieh, S. T., Zesch, W., Chan, W. P., Kenny, T. W., Fearing, R., Full, R. J. (2000). Adhesive force of a single gecko foot-hair. Nature 405, 681–685. doi:10.1038/35015073
- Autumn, K., Sitti, M., Liang, Y. A., Peattie, A. M., Hansen, W. R., Sponberg, S., Kenny, T. W., Fearing, R., Israelachvili, J. N., Full, R. J. (2002). Evidence for van der Waals adhesion in gecko setae. Proceedings of the National Academy of Sciences 99, 12252–12256. doi:10.1073/pnas.192252799 · Open Access
- Autumn, K., Peattie, A. M. (2002). Mechanisms of adhesion in geckos. Integrative and Comparative Biology 42, 1081–1090. doi:10.1093/icb/42.6.1081
- Huber, G., Mantz, H., Spolenak, R., Mecke, K., Jacobs, K., Gorb, S. N., Arzt, E. (2005). Evidence for capillarity contributions to gecko adhesion from single spatula nanomechanical measurements. Proceedings of the National Academy of Sciences 102, 16293–16296. doi:10.1073/pnas.0506328102 · Open Access
- Arzt, E., Gorb, S., Spolenak, R. (2003). From micro to nano contacts in biological attachment devices. Proceedings of the National Academy of Sciences 100, 10603–10606. doi:10.1073/pnas.1534701100 · Open Access
- Hansen, W. R., Autumn, K. (2005). Evidence for self-cleaning in gecko setae. Proceedings of the National Academy of Sciences 102, 385–389. doi:10.1073/pnas.0408304102 · Open Access
- Tian, Y., Pesika, N., Zeng, H., Rosenberg, K., Zhao, B., McGuiggan, P., Autumn, K., Israelachvili, J. (2006). Adhesion and friction in gecko toe attachment and detachment. Proceedings of the National Academy of Sciences 103, 19320–19325. doi:10.1073/pnas.0608841103 · Open Access
- Autumn, K., Dittmore, A., Santos, D., Spenko, M., Cutkosky, M. (2006). Frictional adhesion: a new angle on gecko attachment. Journal of Experimental Biology 209, 3569–3579. doi:10.1242/jeb.02486
- Gamble, T., Greenbaum, E., Jackman, T. R., Russell, A. P., Bauer, A. M. (2012). Repeated origin and loss of adhesive toepads in geckos. PLoS ONE 7, e39429. doi:10.1371/journal.pone.0039429 · Open Access
- Kim, S., Spenko, M., Trujillo, S., Heyneman, B., Santos, D., Cutkosky, M. R. (2008). Smooth vertical surface climbing with directional adhesion. IEEE Transactions on Robotics 24, 65–74. doi:10.1109/TRO.2007.909786 · Open Access
- Jiang, H., Hawkes, E. W., Fuller, C., Estrada, M. A., Suresh, S. A., Abcouwer, N., Han, A. K., Wang, S., Ploch, C. J., Parness, A., Cutkosky, M. R. (2017). A robotic device using gecko-inspired adhesives can grasp and manipulate large objects in microgravity. Science Robotics 2, eaan4545. doi:10.1126/scirobotics.aan4545
- Kendall, K. (1975). Thin-film peeling-the elastic term. Journal of Physics D: Applied Physics 8, 1449–1452. doi:10.1088/0022-3727/8/13/005
- Huber, G., Gorb, S. N., Spolenak, R., Arzt, E. (2005). Resolving the nanoscale adhesion of individual gecko spatulae by atomic force microscopy. Biology Letters 1, 2–4. doi:10.1098/rsbl.2004.0254
- Russell, A. P. (2002). Integrative functional morphology of the gekkotan adhesive system (Reptilia: Gekkota). Integrative and Comparative Biology 42, 1154–1163. doi:10.1093/icb/42.6.1154
- Peattie, A. M., Majidi, C., Corder, A., Full, R. J. (2007). Ancestrally high elastic modulus of gecko setal β-keratin. Journal of the Royal Society Interface 4, 1071–1076. doi:10.1098/rsif.2007.0226
Text und Abbildungen: CC BY-SA 4.0. Fehler gefunden? Issue eröffnen oder den Artikel auf GitHub bearbeiten.